在矿业与重工业的生产流程中,破碎和磨矿环节常被称为“咽喉要道”,而混入矿石中的锚杆、钢钎、枕木或织物等异物,则是威胁这条要道安全的“隐形杀手”。传统依赖人工拣选或除铁器的方式,不仅效率低下、存在职业健康风险,更难以应对非铁磁性杂质的挑战。名德光电推出的异物排除机器人,基于“3D视觉+AI算法+多轴机械臂”的闭环架构,为这一行业痛点提供了高精度的智能化解决方案。
核心工作逻辑:从“被动吸附”到“主动精准排除”
与传统除铁器的单一磁力吸附逻辑不同,该机器人系统构建了一套完整的“感知-分析-执行”智能化作业链路,其工作原理可拆解为以下四个关键步骤:
1. 高速立体视觉采集:毫秒级的空间建模
系统前端搭载高精度双目3D工业相机与多光谱组合光源,能够以每秒120帧的速度对宽度1.2米以内、速度高达2.5米/秒的输送皮带进行全方位扫描。不同于普通平面相机,该系统重点获取物料的深度信息与三维轮廓,为后续的空间定位提供亚毫米级的数据基础(定位精度±2mm)。
2. 3D-AI异构计算识别:多维度特征解析
采集到的海量3D点云数据被实时传输至FPGA+GPU异构计算平台。系统运行名德光电自研的3D-AI算法与预训练的矿业异物模型库,能够在毫秒内完成三项关键判定:
定性:确认目标物是否为异物(支持锚杆、胶管、木头、纤维等无限自定义类别)。
定量:精确测量异物的长、宽、面积与三维位姿。
定策:根据异物尺寸、重量及形状规则度,智能决策采取“自动排除”还是“预警停机排除”。
3. 多模式自适应抓取策略:刚柔并济的执行力
针对工况的复杂性,系统提供了三级响应机制,确保既不漏判也不损伤设备:
全自动模式:针对超长异物、形状规则异物,机械臂依据路径规划算法自动跟随抓取,抓取精度达±1mm,单次循环时间≤4.5秒,实现皮带不停机作业。
辅助/手动模式:针对形状极度不规则或超长异物,系统触发预警并停机,操作员可通过远程选点或摇杆辅助完成精准剔除,避免强行抓取导致的设备损伤。
极限安全模式:当识别出超出设备负载极限的异物时,系统自动急停皮带并推送远程报警,提示人工介入。
4. 柔性执行与复位
6轴协作机械臂配合仿生柔顺抓手,能够自适应调整抓取力度,兼容直径5mm至100mm的各类异形物体。抓取完成后,机械臂按最优路径快速移送异物至回收箱并复位,进入下一个待命周期。
技术优势:从“能用”到“好用”的跨越
相比于传统除铁器或简易视觉系统,名德光电该方案在工程落地层面具备显著的代际优势:
抗干扰与自进化能力:采用ToF深度感知结合偏振成像,有效抵御井下粉尘与强光干扰。同时,系统内置开放式学习平台,现场技术人员无需编程即可在2小时内完成新型异物的模型训练与部署,实现识别精度的持续进化。
动态协同控制:基于EtherCAT总线与TSN网络架构(端到端延迟<2ms),确保了高速皮带运转下“识别-决策-抓取”的时序严苛同步,杜绝了因信号延迟导致的抓空或碰撞风险。
工业级可靠性:全密封防护架构支持-20℃至60℃宽温运行,且具备健康自诊断与远程运维功能,高度契合矿山无人化、少人化的转型需求。
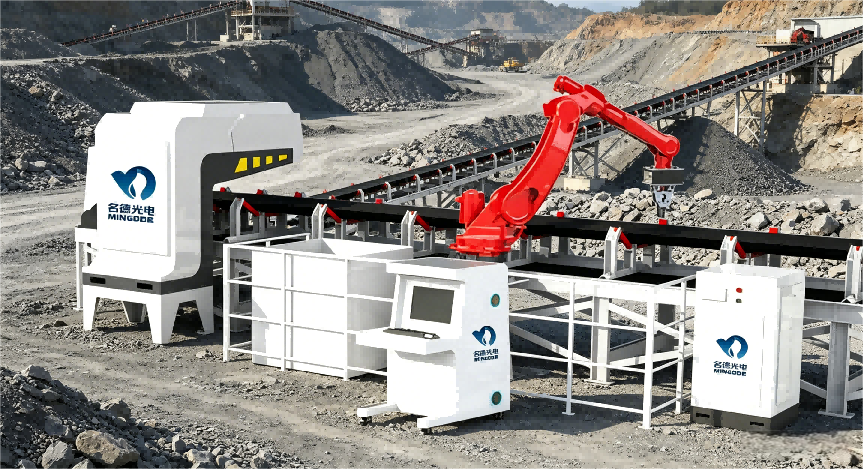
名德光电异物排除机器人并非一台简单的抓取设备,而是一套嵌入矿业流程的实时质量控制与资产保护系统。它通过三维空间智能技术,将原本模糊的人工经验转化为可量化的数字模型,在保障破碎设备安全、提升选矿连续性的同时,为矿业智能化升级提供了关键的执行终端支撑。
 首页
 产品中心
 服务中心
 联系我们